2026-10-05
导语
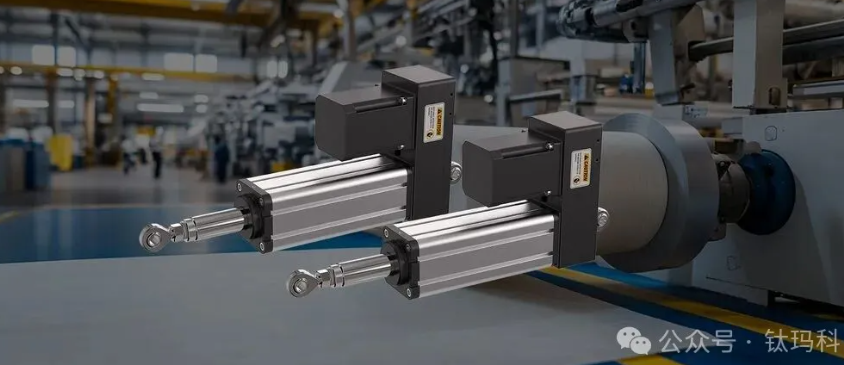
控制器算出了“该修多少”,但那个结果只是一串电信号。真正让几十公斤、上百公斤的纠偏框架动起来、并且动得刚好是那么多毫米的,是夹在中间的纠偏驱动器。
它是整套系统里唯一“出力”的环节。眼睛看错了可以换传感器,大脑算错了可以调参数,肌肉出了问题——卷材就只能跟着一起歪。
一、它在链路里的位置
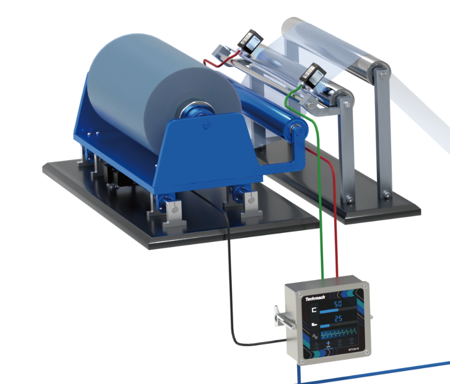
一条纠偏回路的顺序是:传感器 → 控制器 → 驱动器 → 纠偏框架/导向辊 → 卷材。
驱动器紧跟在控制器后面,接收控制信号,把它转换成直线推力,推动纠偏框架、收卷架或导向辊完成平移或摆转。它的输出不是“转了多少圈”,而是“移动了多少毫米”——这个位移量必须与跑偏量严格对应。
所以对驱动器的要求可以浓缩成三条:推得动、推得准、推得稳。推不动是选型问题,推不准是精度问题,推不稳是刚性与控制匹配问题。
二、为什么伺服电动缸成了主流
纠偏的执行方式经历过几代:最早的机械式靠手轮和丝杠,后来气动、液压推杆大量上机,现在新建产线基本以伺服电动缸为主。
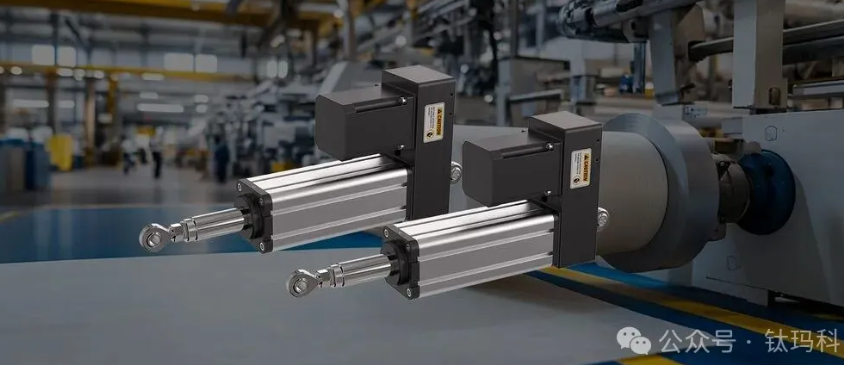
钛玛科纠偏驱动器采用高精度伺服电机搭配滚珠丝杠的结构,本质是一台“会精确走位的电动推杆”。它与气动、液压的差别,不只是动力源不同:
对比维度 | 伺服电动缸 | 气动推杆 | 液压推杆 |
动力来源 | 伺服电机 + 滚珠丝杠 | 压缩空气 | 液压油 |
定位方式 | 闭环,位置可精确给定 | 靠机械挡块/限位 | 靠比例阀,受油温影响 |
响应速度 | 快,可做到毫秒级起停 | 快,但定位靠撞 | 中等,油液有惯性 |
精度稳定性 | 高,长期一致 | 受气压波动影响 | 受油温、泄漏影响 |
推力密度 | 中高,随缸径与丝杠导程变化 | 中 | 高 |
维护 | 几乎免维护(丝杠定期润滑) | 需气源处理、密封件更换 | 需油路维护、防泄漏 |
现场环境 | 清洁安静,无排气无渗漏 | 排气有油雾与水汽 | 存在渗漏风险 |
成本 | 较高 | 低 | 中高 |
对一个洁净车间(锂电池、光学膜、卫生用品)来说,“无排气、无渗漏”不是舒适性要求,而是工艺要求——一滴油雾落在极片上就是不良品。这是电动方案在这几个行业几乎成为标配的直接原因。
液压并没有退场。在幅宽三四米以上、框架自重以吨计的造纸与宽幅帘布产线,液压的推力密度仍然有优势;气动则在精度要求不高、成本极敏感的简单对边场合仍在使用。
三、三个必须算清楚的参数
推力。 不是按“框架有多重”算,而是按阻力算:导轨摩擦 + 丝杠效率损失 + 偏载产生的附加力矩 + 加速时的惯性力。经验上,选型推力应当是计算阻力的 1.5–2 倍,留出结垢、润滑不足、安装不同心的余量。推力选小了,表现为“大偏差时跟不上”,跑偏量越大越追不上,这是最典型的选型不足症状。
行程。 行程决定纠偏量程。它不是按“平时跑偏多少”定,而是按最坏情况定:来料卷端不齐的最大值、穿料时的初始偏差、换卷后的对接错位。行程选小了,遇到大偏差就只能报警停机;行程选大了,框架整体尺寸和惯量都上去,响应反而变慢。
速度。 速度决定了“能追多快的偏差”。卷材横向跑偏速度与线速度、辊子平行度误差相关,通常按最大线速度下可能出现的横向速度分量核算,并留 2 倍以上余量。速度不足的典型现象是:低速正常,一提速就开始偏,越高速偏得越多。
三个参数之外还有两个常被忽略的:重复定位精度(决定微调时能不能只动 0.05 毫米)和防护等级(粉尘、水汽环境必须匹配,否则丝杠与导轨先坏)。
四、在售型号参数速查
钛玛科纠偏驱动器按负载分两大梯队:TL 系列(中轻载伺服电动缸)与 TIA/TIB 系列(重载,用于替代液压纠偏)。下表整理自 2026 版样本。
TL 系列(中轻载)
参数项 | TL03 / TL03-F | TLA15 / TLA15-F | TL30 / TL30-F |
最快速度 | 50 mm/s | 50 mm/s | 50 mm/s |
工作电压 | 24V DC | 24V DC | 24V DC |
额定功率 | 10 W | 40 W | 80 W |
行程范围 | ±25 / ±50 mm | ±50 / ±100 mm | ±50 / ±100 mm |
最大推力 | 30 kg | 150 kg | 300 kg |
最大负载 | 300 kg | 1500 kg | 3000 kg |
产品重量 | 4 kg | 9 kg | 14 kg |
TIA / TIB 系列(重载)
参数项 | TIB100-100 | TIB100-200 | TIA200-100b |
最快速度 | 30 mm/s | 30 mm/s | 30 mm/s |
工作电压 | 48V DC | 48V DC | 48V DC |
额定功率 | 200 W | 200 W | 400 W |
行程范围 | ±100 mm | ±200 mm | ±100 mm |
最大推力 | 1000 kg | 1000 kg | 2000 kg |
最大负载 | 10000 kg | 10000 kg | 20000 kg |
产品重量 | 15 kg | 21 kg | 27 kg |
两系列环境条件一致:温度 -10~+60℃、湿度 0~90%(无水汽凝结)。F 后缀(如 TL03-F)只是尾部结构不同,安装尺寸完全一致,方便现场互换。
行程(50/100/200/300 mm)与推力等级(30/150/300/1000/2000 kg 等)均可按工况定制——这正对应上一节"三个必须算清楚的参数":先算出推力与行程,再在等级里选档,档位之间交给定制。
对重载场合,样本对 TIA/TIB 的定位说明值得引用:推力可达 1000/2000 kg、运行平稳,应用在较重载较厚料架的位置,能够很好地代替液压纠偏;相比液压纠偏,具有响应快、免维护保养、精度高、使用寿命长等优点。这就是第二节伺服电动缸对比表在重载段的现实版本。
五、精度不只看电机,更看传动链
很多采购把注意力放在伺服电机的分辨率上,但真正决定最终精度的是整条传动链:
· 丝杠导程与预压:导程小则分辨率高、速度低;预压不足会有轴向窜动,表现为“来回找不准”;
· 反向间隙:丝杠螺母副、联轴器、铰接销轴任何一处有间隙,换向时都会丢一段位移,现象是“左右修正不对称”;
· 导轨刚性:框架在偏载下微微翘曲,传感器读到的是框架变形,不是卷材位置;
· 安装同轴度:电机轴与丝杠不同心,会带来周期性振动,反映到卷面上是规律性的边缘波纹。
换句话说,电动缸的精度是“设计出来的”,不是“买出来的”。同样一台伺服缸,装在刚性足够的框架上和一个薄板焊的架子上,表现完全不同。
六、和框架的接口:三个细节决定成败
连接方式。 驱动器与框架之间通常通过销轴或法兰连接。销轴连接允许少量角度变化,适合摆转式框架;法兰刚性连接适合平移平台。接错了,框架运动时会给丝杠施加径向力,寿命骤降。
行程匹配。 驱动器行程必须覆盖框架的机械行程,并且两端要留出电气限位余量。限位开关装得太靠边,一次穿料误动作就可能把丝杠顶死。
过载保护。 伺服驱动器本身有扭矩限制,但要设对。限值太高,卡料时会把框架或丝杠顶变形;限值太低,正常加速就报警。通常的做法是:先按额定扭矩的 120%–150% 设限,再根据实测加速电流微调。
七、维护:三件小事,决定三年寿命
1. 丝杠润滑。按厂家周期补脂,粉尘环境要缩短周期。干摩擦的丝杠不会立刻坏,但会逐渐出现爬行(低速时一顿一顿),表现为纠偏动作“抽搐”。
2. 导轨清洁。切边粉尘、纸毛、无纺布纤维最容易在导轨上结块,造成局部阻力突变。
3. 伺服报警记录。过载、编码器异常、跟随误差超限这三类报警要定期看。它们往往在真正故障前几周就开始出现,是免费的预警。
结语
驱动器是纠偏系统里最“物理”的一环:它不讲算法,只讲力、位移和时间。
选它的时候,供应商问你三个问题就够了——你的框架多重、行程多少、要多快。如果对方只问“你要几牛的”,那大概率是把电动缸当标准件卖,而不是当纠偏执行单元设计。
一台合适的驱动器,装上之后应该是“感觉不到它存在”的:卷材一直在该在的位置,没有过冲,没有振荡,也没有莫名其妙的报警。
说明:文中结构描述(伺服电机 + 滚珠丝杠伺服电动缸)依据钛玛科公开技术资料;推力、行程、速度的具体数值需按工况核算,以产品样本与厂家计算为准。