2026-10-05
在工业高度发达的今天,卷材处理领域的生产制造商和用户被提出了更高的要求:在显著提高生产效率的同时,还必须注重产品质量、提高产品精度,并把停机损失降到最低。要达到这一要求,一个重要的技术选择就是选用纠偏控制系统。
卷材(如薄膜、纸张、无纺布、金属箔、胶带、轮胎帘布等)在生产线上连续运行的过程中,典型的流程是:卷材从某根导辊进入机器,经过牵引、加热处理、涂布或复合等工序后收卷。在这些环节里,每一个部位都可能出现位置偏差:放卷端可能出现跑偏,行进途中材料可能发生蛇行,收卷端则可能出现卷边不齐。这些偏差如果得不到及时纠正,轻则影响产品外观和精度,造成后续工序无法对齐加工,重则造成材料浪费、设备损坏甚至被迫停机。对于高速运转的产线,偏差还可能被逐级放大,使整卷材料报废。纠偏控制系统的作用,正是消除这些不良影响,确保卷材永久地、精确地在指定位置运行,从而保证卷绕、分切的整齐一致。
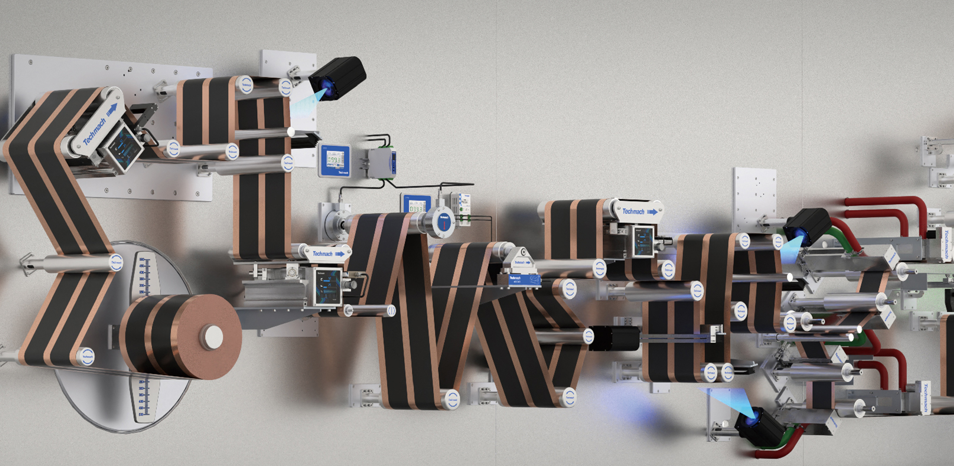
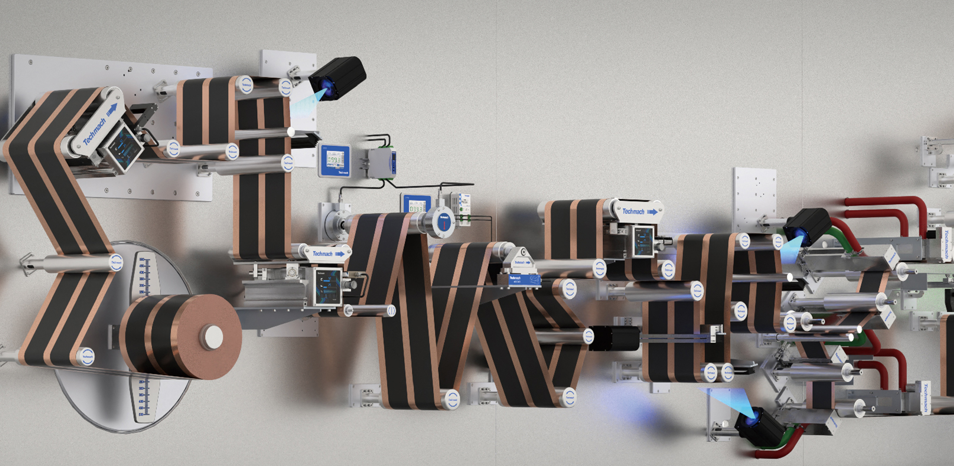
卷材纠偏生产线整体布局示意图
纠偏系统的工作原理
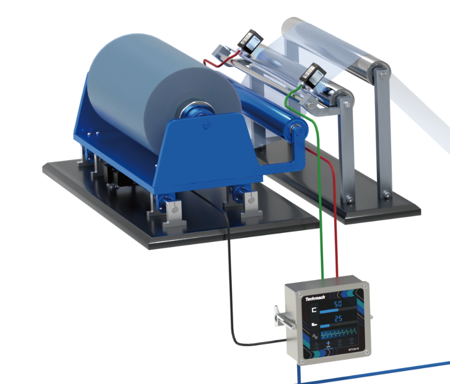
纠偏系统的核心是一套闭环自动控制回路,由纠偏传感器、控制器、电驱动器和纠偏导向机构四部分组成。四者相互配合,构成一条完整的“检测—运算—执行—回馈”控制链。
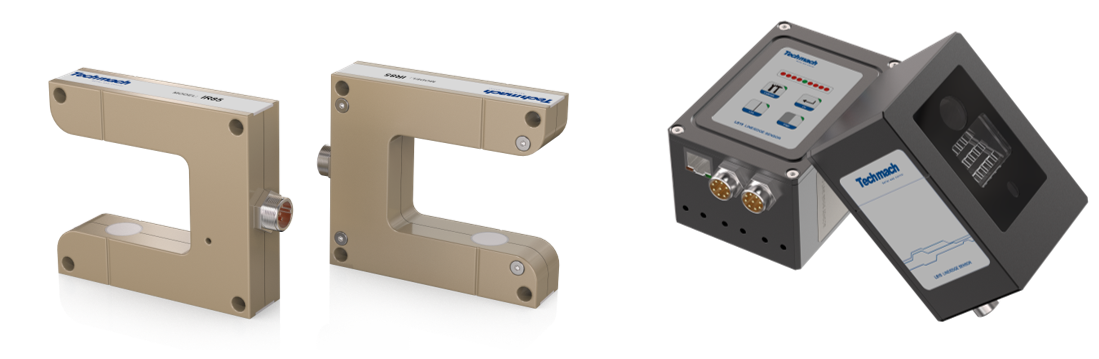
IR80 纠偏传感器
首先,纠偏传感器(通常采用光电式或超声波式探测)探测卷材的边缘或预印线条,读出卷材实际位置与设定位置之间的偏移量,并将这一偏移量转换成与之成正比的电信号。传感器是整个系统的“眼睛”,其探测精度直接决定了纠偏的基准质量;针对透光、遮光、带金属光泽等不同卷材,需要选择相应的探测方式,才能可靠地捕捉边缘信号。钛玛科 IR80 型纠偏传感器即为此类光电检测装置。
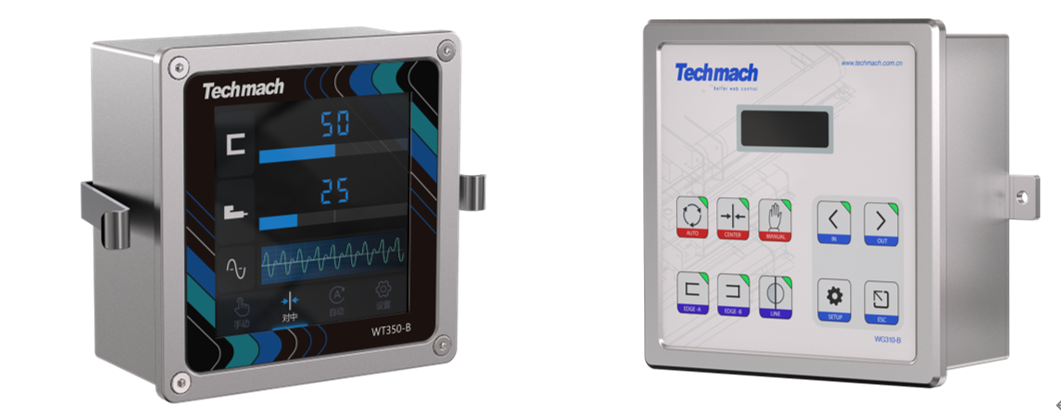
纠偏控制器
其次,该电信号输入控制器后,经控制器进行放大、校准处理,输出控制信号至电驱动器。控制器相当于系统的“大脑”,负责把微弱的检测信号放大到可驱动执行机构的水平,并依据设定值对偏差进行校准,避免信号漂移造成误动作。钛玛科 WT350-B 纠偏控制器集显示与控制于一体,界面提供手动、对中、自动、设置等操作模式。
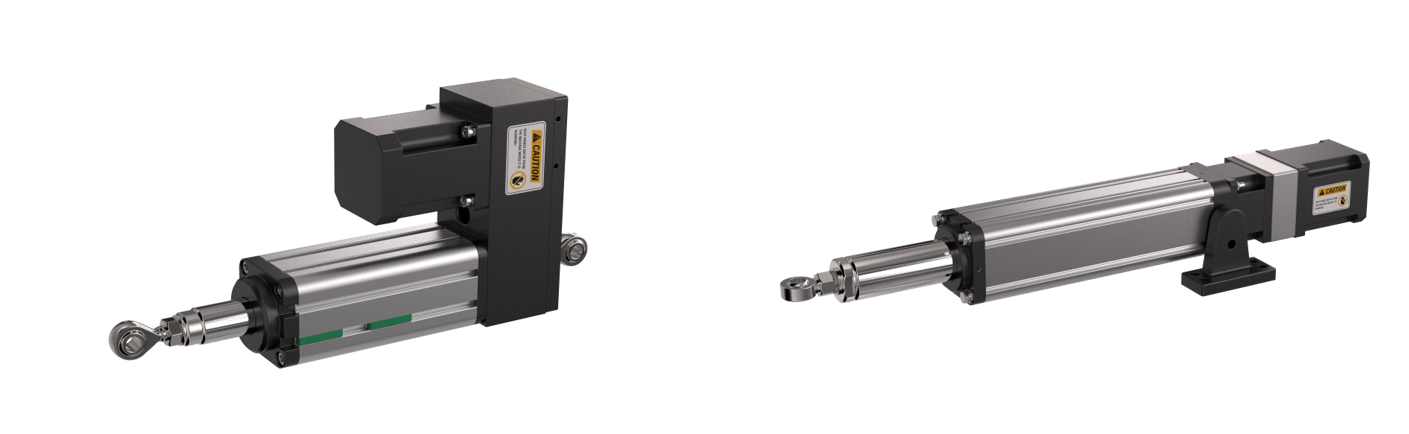
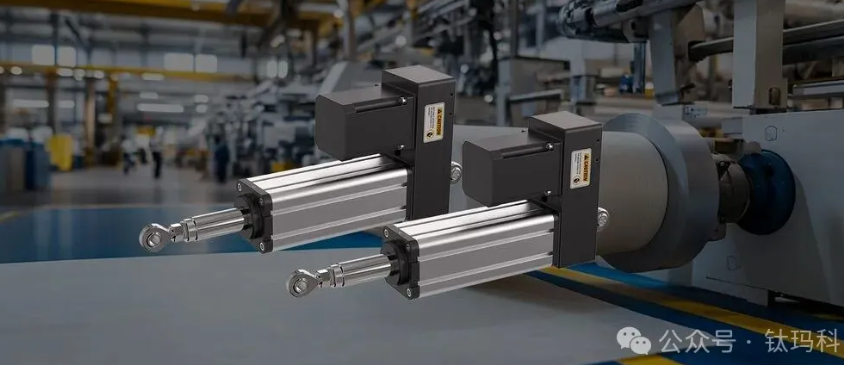
钛玛科纠偏驱动器(伺服电动缸)
再次,电驱动器据此驱动纠偏导向机构作回转或平移运动,将卷材导向至设定位置。导向机构是系统的“手”,通过精确的运动把卷材带回正确轨道。纠偏框架与导向辊组构成这套执行机构的主体。
钛玛科纠偏驱动器(伺服电动缸)是纠偏系统的"肌肉",位于控制器与纠偏导向机构之间:它接收控制器输出的控制信号,将电信号转化为精确的直线推力,推动纠偏框架、收卷架或导向辊完成平移、摆转等执行动作,最终把跑偏的卷材拉回设定位置。
在传动方案上,钛玛科驱动器采用高精度伺服电机搭配滚珠丝杠的结构,具有推力大、响应快、定位精度高、运行平稳等特点;与传统的气动、液压推杆相比,它无需气源与油路,清洁安静、几乎免维护,更适合对洁净度要求较高的行业。驱动器的推力与行程可根据卷材幅宽、克重与张力灵活选配,并能与钛玛科各系列纠偏框架、滑动平台快速组配,构成完整的执行单元,广泛适配锂电池、印刷包装、纺织印染、橡胶轮胎及生活用品等卷材行业的各类工况。
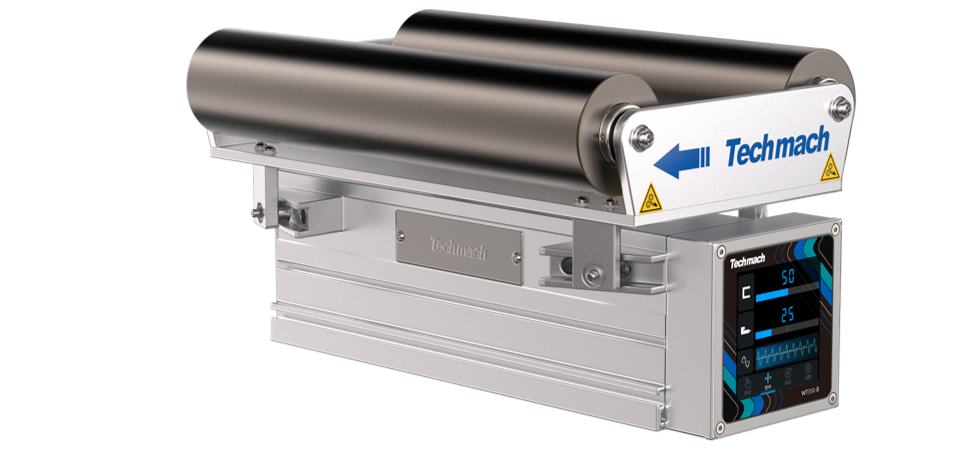
纠偏框架装置
最后,整个过程中传感器持续检测卷材实时位置并回馈给控制器,形成不间断的闭环调整。与一次性的机械对中不同,闭环纠偏能够实时修正累积偏差,即使卷材在高速行进中,也能保持持续的精确对中。
这一原理的关键在于:电驱动器的驱动信号只与卷材跑偏量成正比关系,因此对于各种不同的卷材,系统都能提供精确、稳定且响应及时的纠偏控制,而不受卷材材质、速度或厚度的直接影响。偏差大则纠偏力度相应加大,偏差小则微调,这一正比特性保证了控制的平滑与稳定,避免出现过冲或振荡。这正是纠偏系统区别于简单机械限位的核心优势。
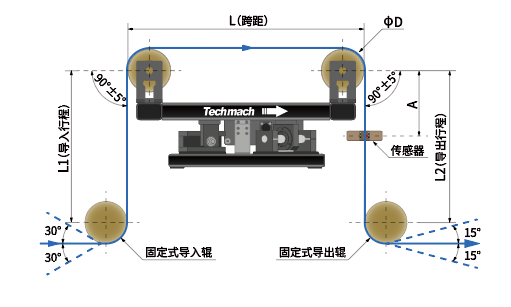
纠偏工作原理示意图